Робототехника в медицинеСтраница
5
5
Слайд 33
Слайд 34
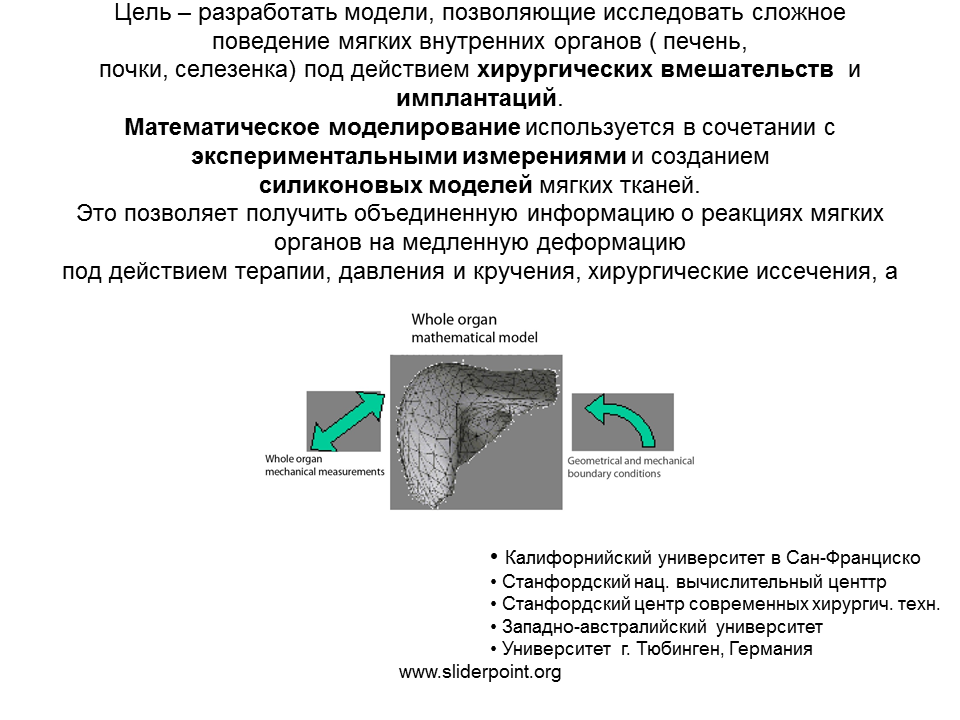
Цель — разработать модели, позволяющие исследовать сложное поведение мягких внутренних органов ( печень, почки, селезенка) под действием хирургических вмешательств и имплантаций. Математическое моделирование используется в сочетании с экспериментальными измерениями и созданием силиконовых моделей мягких тканей. Это позволяет получить объединенную информацию о реакциях мягких органов на медленную деформацию под действием терапии, давления и кручения, хирургические иссечения, а также поведении при имплантациях.
• Калифорнийский университет в Сан-Франциско
• Станфордский нац. вычислительный центтр
• Станфордский центр современных хирургич. техн.
• Западно-австралийский университет
• Университет г. Тюбинген, Германия
Слайд 35
Модель трехмерной осцилляторной нейросети (модель зрительной коры)
Активный элемент сети — нейронный осциллятор;
Пространственная архитектура 3D сети имитирует колончатую структуру зрительной коры (VC);
«срабатывание» сети состоит в синхронизации ансамблей динамически связанных осцилляторов (кластеров); оно имитирует самоорганизованное коллективное поведение ориентационно-селективных (простых) клеток зрительной коры на низшей стадии обработки зрительной информации;
Сеть предварительно настраиватся параметрами предъявляемого зрительного изображения — массивом пар (яркостей пикселей и ориентаций элементарных сегментов изображения). При этом производится настройка как внутренней динамики сетевых осцилляторов, так и динамических сетевых связей.
Слайд 36
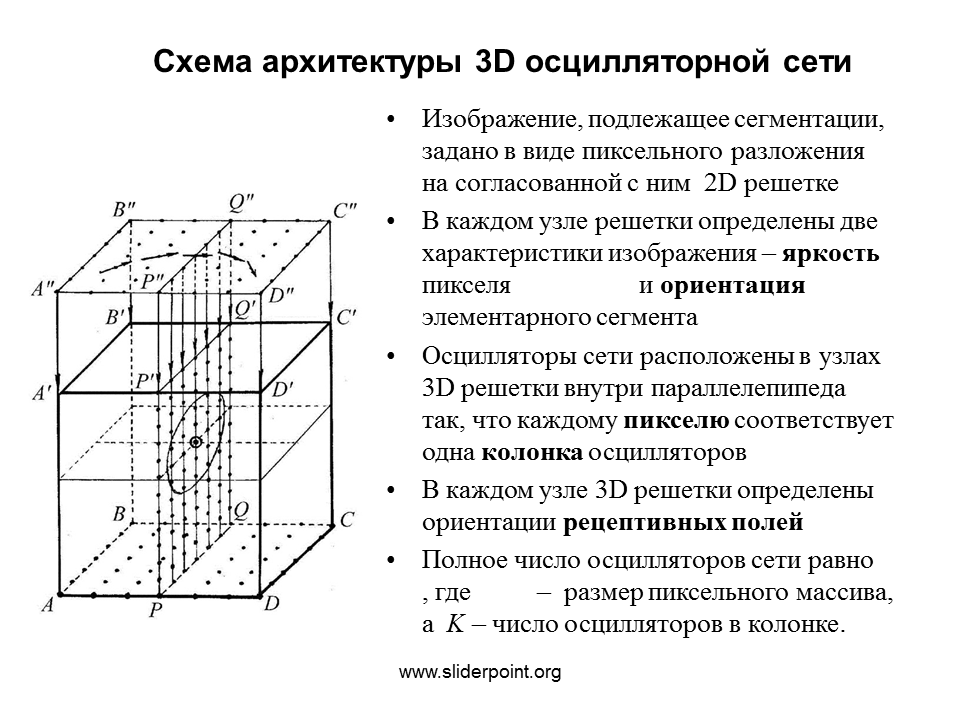
Схема архитектуры 3D осцилляторной сети
Изображение, подлежащее сегментации, задано в виде пиксельного разложения на согласованной с ним 2D решетке
В каждом узле решетки определены две характеристики изображения — яркость пикселя и ориентация элементарного сегмента
Осцилляторы сети расположены в узлах 3D решетки внутри параллелепипеда так, что каждому пикселю соответствует одна колонка осцилляторов
В каждом узле 3D решетки определены ориентации рецептивных полей
Полное число осцилляторов сети равно , где — размер пиксельного массива, а K — число осцилляторов в колонке.
Слайд 37
Колебания в слуховой системе мозга
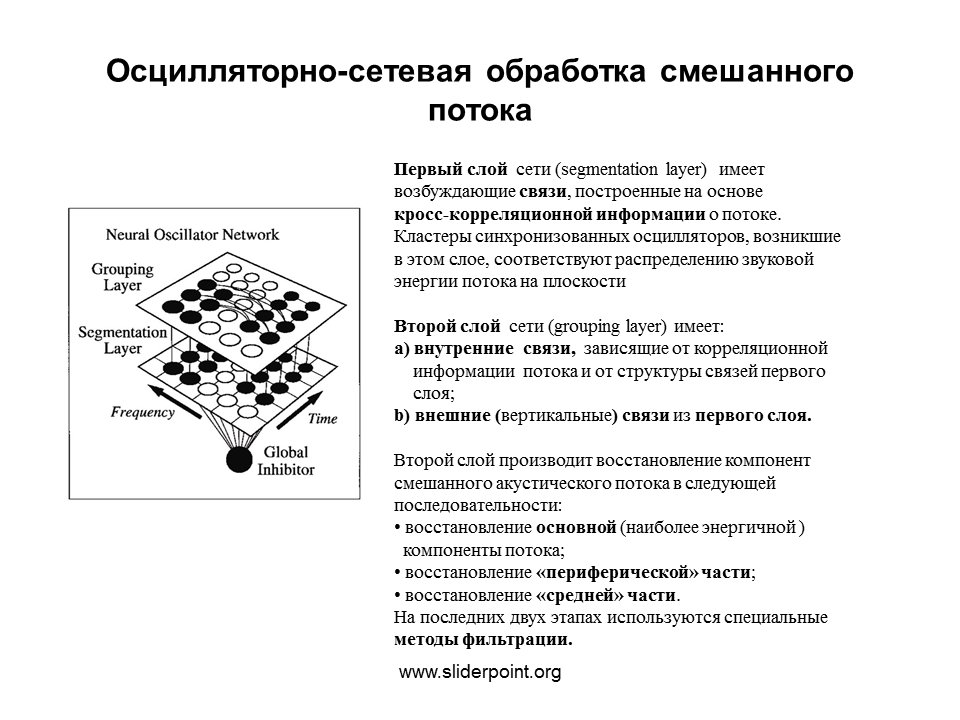
Подход к обработке смешанного акустического потока
Биологически обоснованная модель осцилляторной сети, доставляющая метод
выделения из смешенного акустического потока содержащихся в нем компонент, была
построена Вангом и Брауном (D.Wang, G.J.Brown, 1999).
Обработка потока состоит из двух этапов.
Содержание
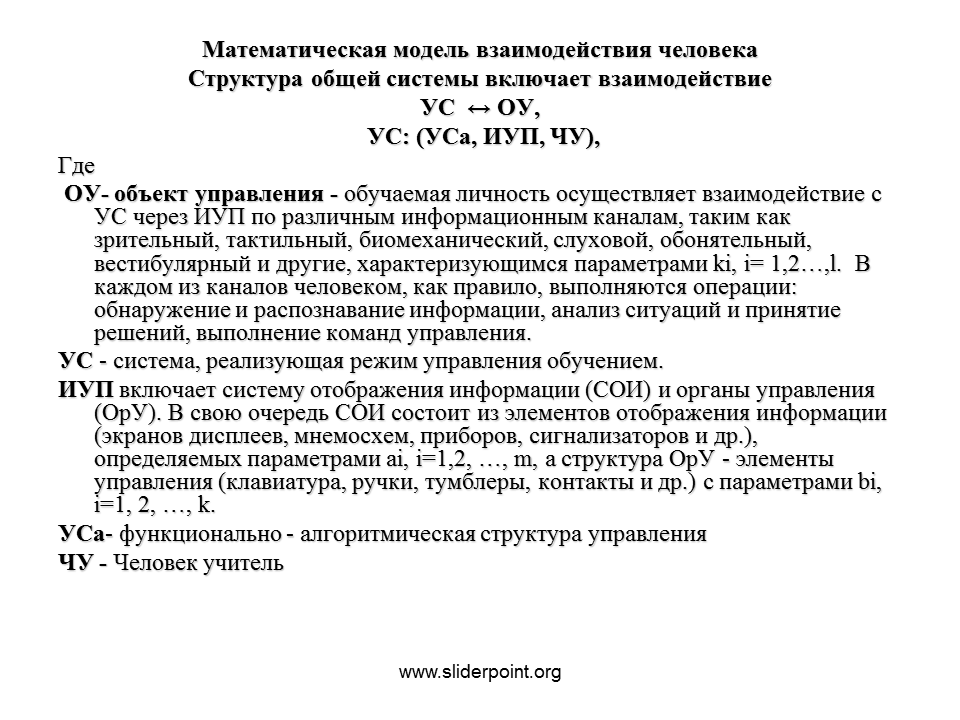
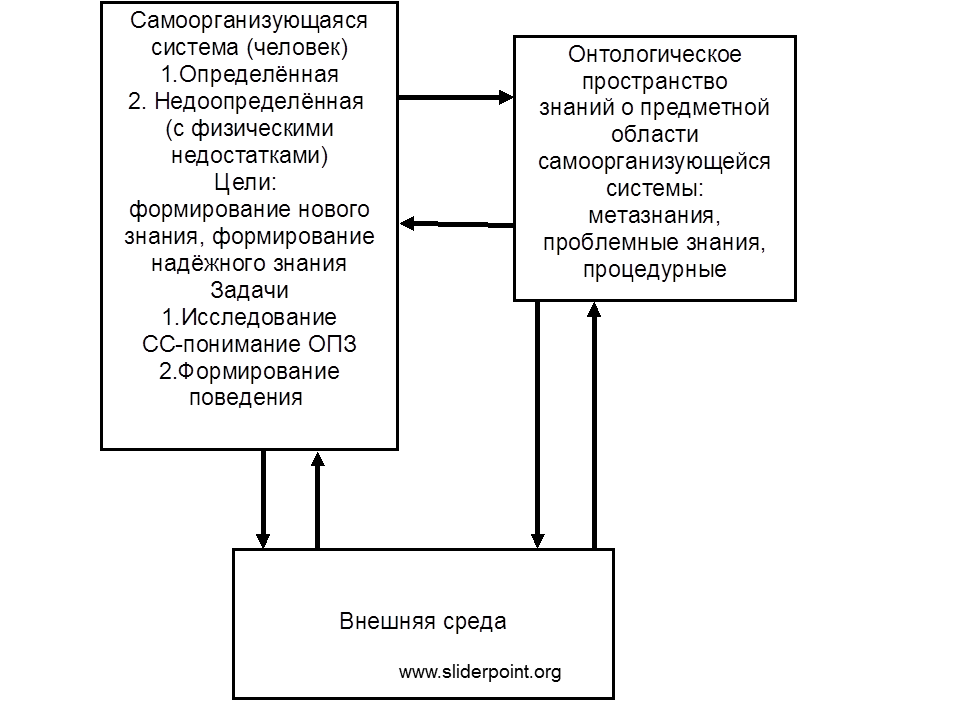
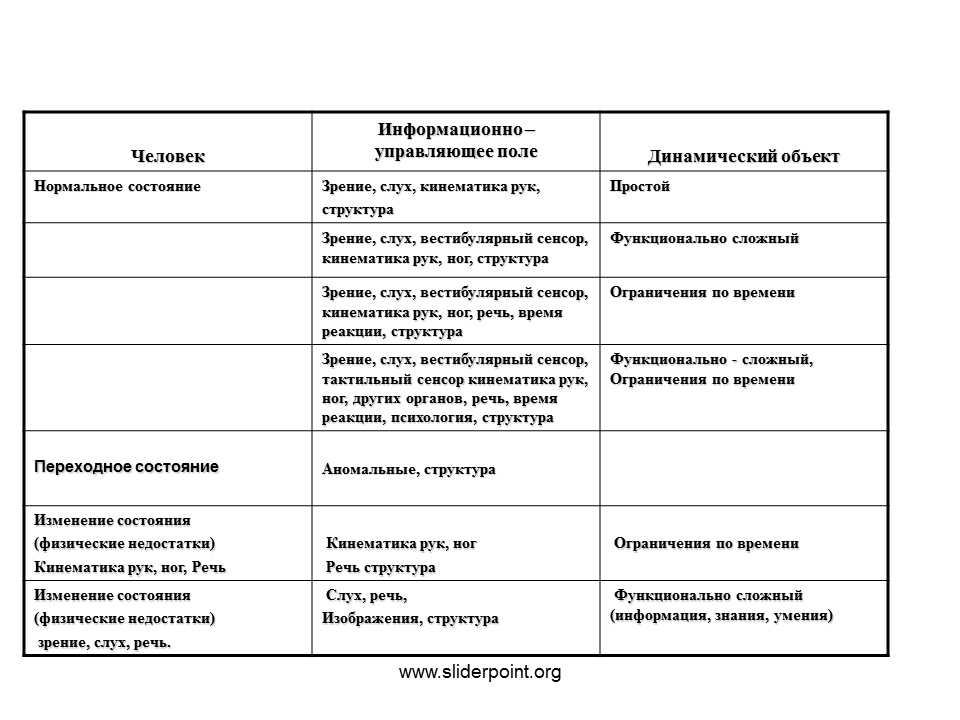
- Математическая модель взаимодействия человека
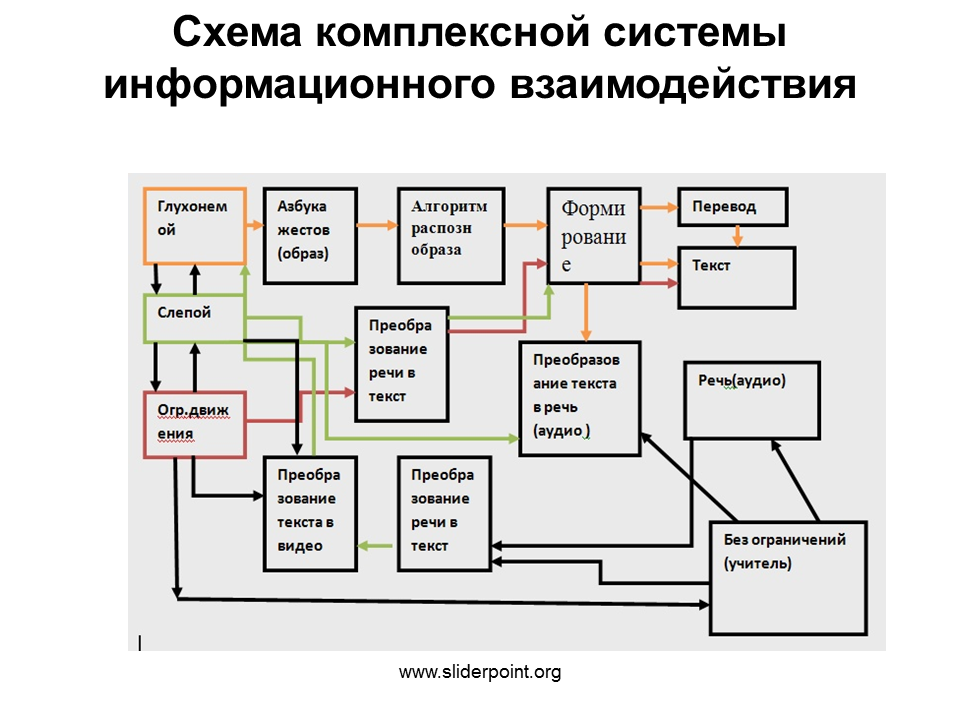
- Системы, совместимости личности, с ограниченными физическими возможностями, со знаниевой средой, основанные на современных программно-аппаратных коммуникационных, информационных, виртуальных, интеллектуальных, робототехнических технологиях;
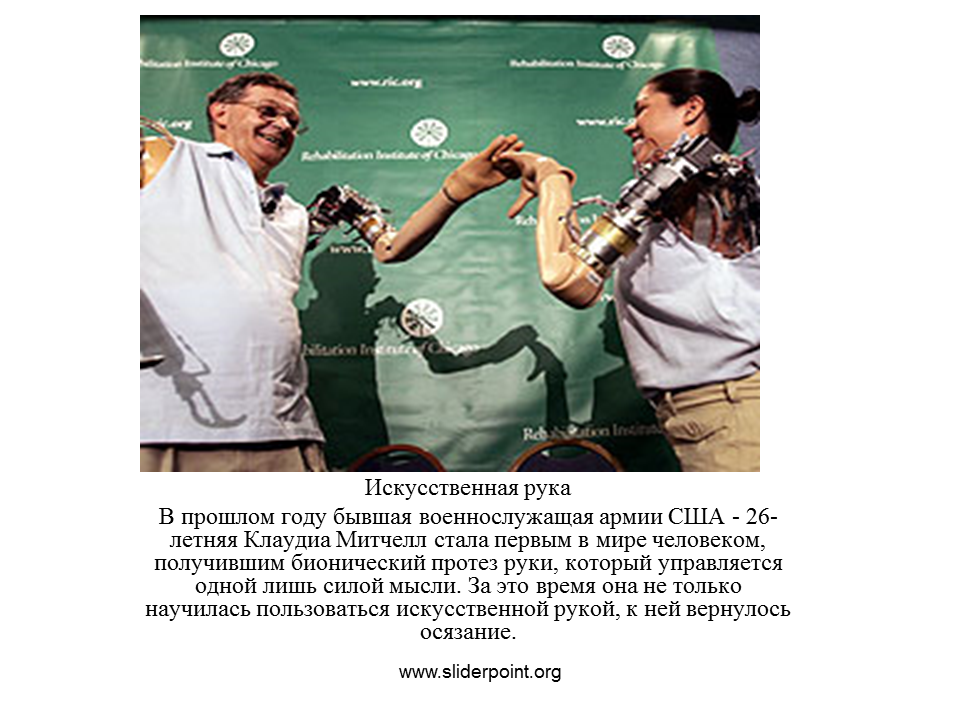
- Искусственная рука
- Системы когнитивного анализа функциональных систем, рефлекторных механизмов, особенностей нейро-механизмов реципроктной инервации, нейроморфного моделирования и управления биологическими и медицинскими процессами
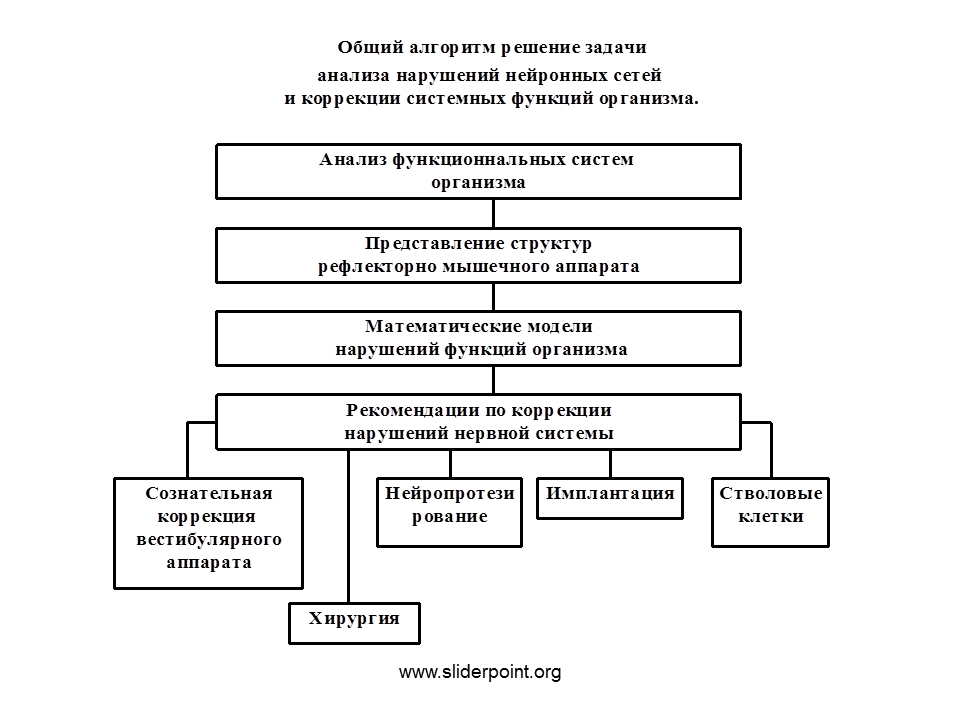
- Задача Анализа нарушений нейронных сетей и коррекции системных функций организма включает
- Нейроморфные системы и нейроморфное моделирование
- Модель трехмерной осцилляторной нейросети (модель зрительной коры)
- Схема архитектуры 3D осцилляторной сети
- Колебания в слуховой системе мозга
- Коррекция нарушенных системных функций организма
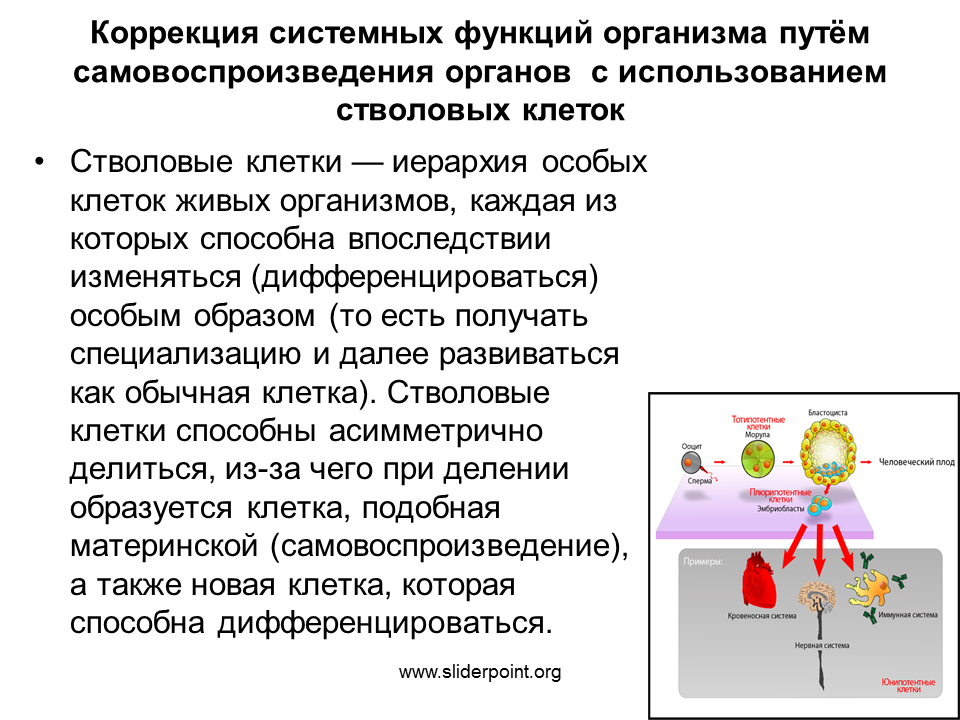
- Коррекция системных функций организма путём самовоспроизведения органов с использованием стволовых клеток
Последние добавления
- Аэропорты
- Атомная энергия
- Свет в жизни растений и животных
- Виртуальная экскурсия по Забайкальскому краю
- Автотранспорт
- Агрокультуры
- Архитектура